DSPOWER 2012 માં શરૂ થયું હતું, તે સંશોધન અને વિકાસ ઉત્પાદન શિક્ષણ રોબોટ સર્વો, બુદ્ધિશાળી રોબોટ સર્વો અને બિલ્ડીંગ બ્લોક સર્વો પર ધ્યાન કેન્દ્રિત કરે છે.
રોબોટ્સ અથવા સ્માર્ટ ઉપકરણો ડિઝાઇન કરતી વખતે, સર્વો મોટર્સની કોણીય ચોકસાઈ ઘણીવાર સરળતાથી અવગણવામાં આવતી છતાં મહત્વપૂર્ણ પરિમાણ હોય છે. તમે કદાચ એવી પરિસ્થિતિઓનો સામનો કર્યો હશે જ્યાં સર્વો મોટર તેની ઇચ્છિત સ્થિતિમાં ફેરવવામાં નિષ્ફળ જાય છે, અથવા દરેક વખતે પ્રાપ્ત કરેલી સ્થિતિ થોડી બદલાય છે, જેના કારણે સમગ્ર સિસ્ટમમાં અસ્થિરતા આવે છે.
આ સામાન્ય રીતે એટલા માટે છે કારણ કે તમે સર્વો મોટરના પ્રમાણભૂત કોણીય ચોકસાઈ મૂલ્ય પર ધ્યાન આપ્યું નથી, અને ફક્ત ટોર્ક અને ગતિ જેવા મૂળભૂત પરિમાણો તપાસ્યા છે.
સર્વો મોટર કોણીય ચોકસાઈ શું છે?
સર્વો મોટર કોણીય ચોકસાઈ એ નિયંત્રણ સિગ્નલ પ્રાપ્ત કર્યા પછી વાસ્તવિક પરિભ્રમણ સ્થિતિ અને સૈદ્ધાંતિક લક્ષ્ય સ્થિતિ વચ્ચેના વિચલનની ડિગ્રીનો સંદર્ભ આપે છે. ઉદાહરણ તરીકે, ±1° ચોકસાઈ સાથે સર્વો મોટર, સૈદ્ધાંતિક રીતે 90° સુધી ફરતી, ખરેખર 89° અને 91° વચ્ચે સ્થિત હોઈ શકે છે. આ માનક ચોકસાઈ મૂલ્ય સામાન્ય રીતે સર્વો મોટર ઉત્પાદક દ્વારા તકનીકી સ્પષ્ટીકરણોમાં આપવામાં આવે છે.
સર્વો મોટર કામગીરી માપવા માટે તે મુખ્ય સૂચકોમાંનું એક છે. ઉચ્ચ ચોકસાઇવાળા સર્વો તમારા સાધનોની સચોટ અને પુનરાવર્તિત હિલચાલ સુનિશ્ચિત કરે છે, ખાસ કરીને ચોક્કસ નિયંત્રણની જરૂર હોય તેવા સંજોગોમાં, જેમ કે રોબોટિક આર્મ ગ્રેસ્પિંગ અને કેમેરા ગિમ્બલ પોઝિશનિંગ.
કોણીય ચોકસાઈના મહત્વને સમજવું, જે હંમેશા સરળતાથી ઉપલબ્ધ હોતું નથી, તે પ્રોજેક્ટના મહત્વપૂર્ણ પ્રારંભિક તબક્કે તમને ઘણી સંભવિત સમસ્યાઓ ટાળવામાં મદદ કરે છે. સસ્તા પરંતુ ઓછી ચોકસાઈવાળા સર્વો ખરેખર સમગ્ર સિસ્ટમમાં સંચિત ભૂલોનું કારણ બની શકે છે, જે આખરે તેની એકંદર કાર્યક્ષમતાને અસર કરે છે અને પ્રતિકૂળ અસરો તરફ દોરી જાય છે.
તેથી, સર્વો પસંદ કરતી વખતે, તમારે સ્પષ્ટીકરણોમાં ચોકસાઈ-સંબંધિત પરિમાણોની કાળજીપૂર્વક સમીક્ષા કરવી જોઈએ અને ફક્ત ભૂતકાળના અનુભવ અથવા કિંમતના આધારે નિર્ણયો લેવાને બદલે, તેમના ચોકસાઈ ધોરણોને સ્પષ્ટ રીતે જણાવતા ઉત્પાદનોને પ્રાથમિકતા આપવી જોઈએ.
પ્રોજેક્ટ્સ માટે કોણીય ચોકસાઈ શા માટે મહત્વપૂર્ણ છે
કોણીય ચોકસાઈ સીધી રીતે સાધનો દ્વારા કાર્યોના વિશ્વસનીય અમલીકરણને નિર્ધારિત કરે છે. ઉદાહરણ તરીકે,જો તમે ઓટોમેટેડ ટ્રેકિંગ સિસ્ટમ પર કામ કરી રહ્યા છો, તો નબળી સર્વો ચોકસાઈ કેમેરાને લક્ષ્યને સચોટ રીતે લક્ષ્ય બનાવતા અટકાવશે, જેનાથી ટ્રેકિંગ અસરકારકતામાં નોંધપાત્ર ઘટાડો થશે.તેવી જ રીતે, ઔદ્યોગિક ઓટોમેશનમાં, ઓછી સર્વો રોબોટિક આર્મ ખામી અને ઉત્પાદન સમસ્યાઓનું કારણ બની શકે છે.
અપૂરતી ચોકસાઇ માત્ર કામગીરીને અસર કરતી નથી, પરંતુ વારંવાર કેલિબ્રેશન અથવા ઘટકો બદલવાની જરૂરિયાતને કારણે સેટઅપ સમય અને ખર્ચમાં પણ નોંધપાત્ર વધારો કરે છે.
વપરાશકર્તા અનુભવના દૃષ્ટિકોણથી, ઉચ્ચ ચોકસાઇવાળા સર્વો સરળ અને વધુ વ્યાવસાયિક ઉપકરણ સંચાલનને સક્ષમ કરે છે. ઉદાહરણ તરીકે, શૈક્ષણિક રોબોટ્સ અથવા સ્માર્ટ રમકડાંમાં, ચોક્કસ હલનચલન ક્રિયાપ્રતિક્રિયામાં વધારો કરે છે અને પ્રતિભાવવિહીન ઉપકરણોને કારણે વપરાશકર્તાની હતાશાને અટકાવે છે.
તેથી, ઉચ્ચ-ચોકસાઇવાળા સર્વોમાં રોકાણ કરવાથી પ્રારંભિક ખર્ચમાં વધારો થાય તેવું લાગે છે, પરંતુ તે વાસ્તવમાં પ્રોજેક્ટ સફળતા દર અને લાંબા ગાળાની સ્થિરતામાં સુધારો કરે છે, જે તેને ખૂબ જ ખર્ચ-અસરકારક પસંદગી બનાવે છે.
ઉચ્ચ ચોકસાઇવાળા સર્વો કેવી રીતે પસંદ કરવા
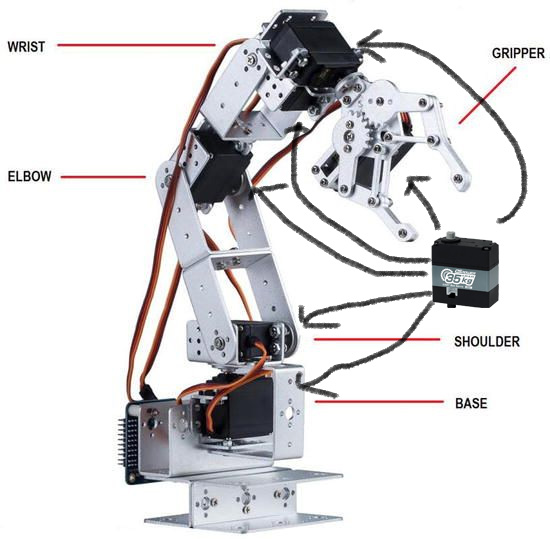
ઉચ્ચ ચોકસાઇવાળા સર્વો પસંદ કરતી વખતે, પ્રથમ પગલું એ છે કે ઉત્પાદન સ્પષ્ટીકરણો તપાસો અને કોણીય ચોકસાઈ માટે સ્પષ્ટ સંખ્યાત્મક મૂલ્યો શોધો, જેમ કે ±0.5° અથવા ±1°. સામાન્ય રીતે કહીએ તો, ડિજિટલ સર્વો એનાલોગ સર્વો કરતાં વધુ સચોટ હોય છે કારણ કે તેઓ ક્લોઝ્ડ-લૂપ કંટ્રોલ માટે માઇક્રોપ્રોસેસરનો ઉપયોગ કરે છે, જે રીઅલ-ટાઇમ પોઝિશન એડજસ્ટમેન્ટ માટે પરવાનગી આપે છે.
તે જ સમયે, સર્વોના પ્રકાર પર ધ્યાન આપો; બ્રશલેસ મોટર્સ અથવા કોરલેસ મોટર્સમાં ઘણીવાર ચોકસાઈ અને આયુષ્યની દ્રષ્ટિએ ફાયદા હોય છે, જ્યારે કોરલેસ મોટર્સ લાંબા સમય સુધી સતત સંચાલન સમય અને વધુ સારી ગરમીના વિસર્જનમાં ફાયદા પ્રદાન કરે છે.
એપ્લિકેશન દૃશ્યનો વિચાર કરો.જો તમારા પ્રોજેક્ટને ઝડપી પ્રતિભાવ અને ઉચ્ચ ચોકસાઇની જરૂર હોય, તો તમે ઉચ્ચ રિફ્રેશ રેટને સપોર્ટ કરતો ડિજિટલ સર્વો પસંદ કરી શકો છો.; જો તમારું બજેટ મર્યાદિત હોય પરંતુ ચોકસાઈની જરૂરિયાતો વધારે ન હોય, તો પ્રમાણભૂત સર્વો પૂરતું હોઈ શકે છે.
વધુમાં, વાસ્તવિક ઉપયોગમાં ચોકસાઈ કામગીરીને સમજવા માટે વપરાશકર્તા સમીક્ષાઓ અને પરીક્ષણ અહેવાલો વાંચો, ફક્ત સૈદ્ધાંતિક પરિમાણો પર આધારિત નિર્ણયો લેવાનું ટાળો. યાદ રાખો, ઉચ્ચ-ચોકસાઇવાળા સર્વોને સામાન્ય રીતે ઉચ્ચ વોલ્ટેજ અને વધુ સારા નિયંત્રણ પ્રોટોકોલ સપોર્ટની જરૂર પડે છે, જેમ કે TTL સીરીયલ બસો અથવા CAN બસો.
સર્વોની ચોકસાઈને કયા પરિબળો અસર કરે છે?
સર્વો મોટરની ચોકસાઈ વિવિધ પરિબળોથી પ્રભાવિત થાય છે, જેમાં આંતરિક માળખું અને બાહ્ય વાતાવરણ બંનેનો સમાવેશ થાય છે. આંતરિક પરિબળોમાં મુખ્યત્વે ગિયર બેકલેશ, મોટર પ્રકાર અને પ્રતિસાદ પ્રણાલીનો સમાવેશ થાય છે. મોટા ગિયર બેકલેશવાળા સર્વો રિવર્સ રોટેશન દરમિયાન હિસ્ટેરેસિસનો અનુભવ કરશે, જેના કારણે ચોકસાઈમાં ઘટાડો થશે.
જોકે, એન્કોડરવાળા ક્લોઝ્ડ-લૂપ સર્વો ભૂલો ઘટાડવા માટે ફીડબેક મિકેનિઝમનો ઉપયોગ કરે છે, જેનાથી ચોકસાઈમાં સુધારો થાય છે. બાહ્ય પરિબળોમાં પાવર સપ્લાય વોલ્ટેજ સ્થિરતા, નિયંત્રણ સિગ્નલ ગુણવત્તા અને લોડ ભિન્નતાનો સમાવેશ થાય છે.
ઉદાહરણ તરીકે, વોલ્ટેજમાં વધઘટ સરળતાથી અસમાન સર્વો રોટેશન ગતિનું કારણ બની શકે છે, જે સ્થિતિની ચોકસાઈને અસર કરે છે. નિયંત્રણ સિગ્નલમાં અવાજ પણ સર્વોના આદેશ અર્થઘટનમાં દખલ કરી શકે છે. વધુમાં, વધુ પડતો ભાર અથવા અયોગ્ય ઇન્સ્ટોલેશન પણ ચોકસાઈ ગુમાવી શકે છે.
તેથી,ઉચ્ચ ચોકસાઇવાળા સર્વોનો ઉપયોગ કરતી વખતે, કાર્યક્ષમતાને મહત્તમ બનાવવા માટે સ્થિર વીજ પુરવઠો, સ્વચ્છ સિગ્નલ અને સારી રીતે ડિઝાઇન કરેલ યાંત્રિક માળખું સુનિશ્ચિત કરવું જરૂરી છે.
સર્વો ચોકસાઈનું પરીક્ષણ અને માપાંકન કેવી રીતે કરવું?
તમે સરળ સાધનોનો ઉપયોગ કરી શકો છો, જેમ કેસર્વોની ચોકસાઈ ચકાસવા માટે કંટ્રોલરને ચોક્કસ સંકેતો મોકલવા માટે એંગલ ગેજ અથવા લેસર પોઇન્ટર.સર્વોને 0°, 90° અને 180° જેવા બહુવિધ લક્ષ્ય ખૂણાઓ પર ફેરવો, પછી વાસ્તવિક સ્થિતિ માપો અને વિચલનની ગણતરી કરો.
આ પ્રક્રિયાને ઘણી વખત પુનરાવર્તિત કરો અને પુનરાવર્તિતતાનું મૂલ્યાંકન કરવા માટે સરેરાશ લો. જો વિચલન મોટું હોય, તો કેલિબ્રેશન જરૂરી હોઈ શકે છે. ઘણા ડિજિટલ સર્વો સોફ્ટવેર કેલિબ્રેશનને સપોર્ટ કરે છે, જે નિયંત્રણ પરિમાણોને સમાયોજિત કરીને ભૂલોની ભરપાઈ કરે છે.
કેલિબ્રેશનમાં સામાન્ય રીતે કેલિબ્રેશન આદેશો મોકલવા અથવા વિશિષ્ટ સોફ્ટવેરનો ઉપયોગ કરવાનો સમાવેશ થાય છે. ઉદાહરણ તરીકે, માઇક્રોકન્ટ્રોલર PWM સિગ્નલ મોકલી શકે છે અને વાસ્તવિક સ્થિતિ અને સૈદ્ધાંતિક મૂલ્ય વચ્ચેનો તફાવત રેકોર્ડ કરી શકે છે, પછી તેને સુધારવા માટે કોડમાં ઓફસેટ ઉમેરી શકે છે.
નિયમિત પરીક્ષણ અને માપાંકન સર્વોના જીવનકાળને લંબાવી શકે છે અને લાંબા ગાળાની સ્થિર કામગીરી સુનિશ્ચિત કરી શકે છે. મહત્વપૂર્ણ એપ્લિકેશનો માટે, પછીથી ડિબગીંગ દરમિયાન સમસ્યાઓ ટાળવા માટે ઇન્સ્ટોલેશન પહેલાં આ પગલાં પૂર્ણ કરવાની ભલામણ કરવામાં આવે છે.
ઉચ્ચ ચોકસાઇવાળા સર્વોના સામાન્ય ઉપયોગો
ચોક્કસ નિયંત્રણની જરૂર હોય તેવા ક્ષેત્રોમાં ઉચ્ચ ચોકસાઇવાળા સર્વોનો વ્યાપકપણે ઉપયોગ થાય છે, જેમ કેરોબોટિક્સ, એરોસ્પેસ અને તબીબી ઉપકરણોરોબોટિક્સમાં, તેનો ઉપયોગ સાંધાના એક્ટ્યુએટર્સમાં સરળ હલનચલન અને સચોટ પકડ સુનિશ્ચિત કરવા માટે થાય છે.
ડ્રોન ગિમ્બલ્સમાં, ઉચ્ચ ચોકસાઇવાળા સર્વો કેમેરાને સ્થિર કરવામાં મદદ કરે છે, જેના પરિણામે સ્પષ્ટ છબીઓ મળે છે. વધુમાં, સ્માર્ટ હોમ્સમાં ઓટોમેટિક કર્ટેન્સ અને સુરક્ષા કેમેરા સરળ કામગીરી માટે સર્વો ચોકસાઇ પર આધાર રાખે છે.
આ પરિસ્થિતિઓમાં, ચોકસાઇ સીધી રીતે સિસ્ટમ સલામતી અને કાર્યક્ષમતા સાથે સંબંધિત છે. ઉદાહરણ તરીકે,મેડિકલ રોબોટ્સમાં, નાની ભૂલો પણ સર્જિકલ નિષ્ફળતા તરફ દોરી શકે છે, તેથી ઉચ્ચ ચોકસાઇ, ઉચ્ચ વિશ્વસનીયતાવાળા સર્વો પસંદ કરવા ખૂબ જ મહત્વપૂર્ણ છે.આ એપ્લિકેશનોને સમજવાથી તમને તમારા પ્રોજેક્ટ્સને વધુ સારી રીતે પ્લાન કરવામાં અને એકંદર કામગીરી સુધારવા માટે યોગ્ય સર્વો પ્રકારો પસંદ કરવામાં મદદ મળી શકે છે.
પોસ્ટ સમય: નવેમ્બર-૦૮-૨૦૨૫